Industrirobotar, kollaborativa applikationer med så kallade cobotar, portalrobotar och mobila robotar utgör kärnan i automationen i många anläggningar – och i nästan varje projekt den del som har flest öppna säkerhetsfrågor. 4S har under många år hjälpt integratörer och användare att skydda robotceller: från riskbedömning och säkerhetskoncept till CE-märkning av den färdiga anläggningen. Robotapplikationer är ett av våra fokusområden inom maskinsäkerhet.
Från robot till robotcell: vem är tillverkare?
Roboten levereras av robottillverkaren som en delvis fullbordad maskin – med inbyggnadsförsäkran. Den bär visserligen CE-märkning, men inte enligt maskindirektivet eller maskinförordningen, utan oftast enligt lågspännings- och EMC-direktivet. Först genom integrationen blir den en maskin: gripdon, matning, skyddsstängsel, ljusridåer, säkerhetsstyrning och program. Den som sätter samman dessa delar till en robotcell är tillverkare av cellen och måste visa överensstämmelse enligt maskindirektivet respektive från 20.01.2027 maskinförordningen (EU) 2023/1230. Det gäller systemintegratören lika väl som användaren som själv bygger in en robot i en befintlig linje – då som ombyggnad av en befintlig maskin.
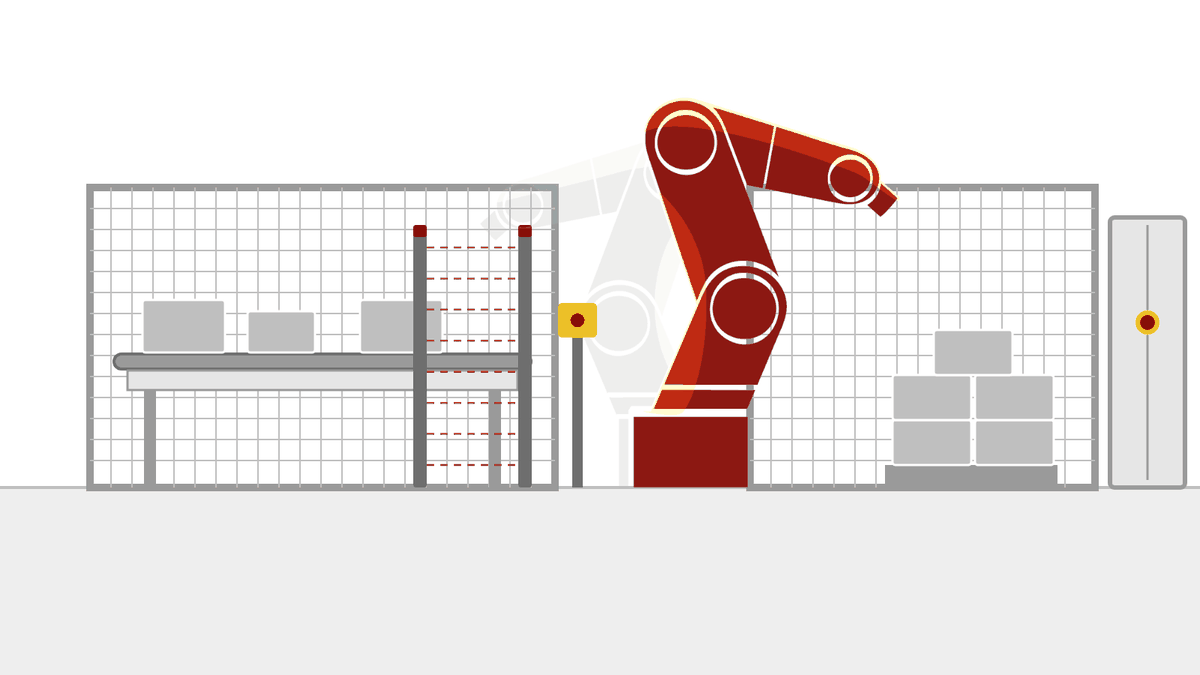
Typiska risker och åtgärder i robotceller
- Tillträde till arbetsområdet: fasta skydd enligt EN ISO 14120 med säkerhetsavstånden enligt EN ISO 13857, grindar med förregling eller låsning enligt EN ISO 14119.
- Materialöverföringar utan stängsel: ljusridåer och laserskannrar med korrekt beräknat minimiavstånd enligt EN ISO 13855, inklusive muting vid in- och utmatning.
- Personer bakom roboten och oväntad återstart: närvarodetektering, kvittering utanför cellen, startfrigivning endast när arbetsområdet är fritt.
- Inställning och programmering inne i cellen: säkert reducerad hastighet, trelägesdon, driftsättsval med definierade behörigheter.
- Gripdon och arbetsstycke: vakuumbortfall, fallande delar, vassa kanter, klämpunkter i själva gripdonet och arbetsstycket – ofta den egentliga faran i kollaborativa applikationer.
- Tilläggsaxlar, linjärportaler och vridbord som robottillverkaren inte har skyddat.
Kollaborativa applikationer: utan stängsel betyder inte utan underlag
Kollaborativa robotar säljs ofta som ”säkra i sig”. Men det är aldrig roboten som är säker, utan alltid applikationen: gripdon, arbetsstycke, hastighet och de kroppsdelar som kan nås avgör om tillåtna kraft- och tryckvärden hålls. Gällande EN ISO 10218-2 har tagit över gränsvärdena från ISO/TS 15066 och kräver underlag för varje typ av samverkan. Vi granskar din cobot-applikation, fastställer vilka mätningar som krävs och dokumenterar resultatet så att det håller vid granskning av myndigheter eller försäkringsbolag. För mobila plattformar med robot tillkommer EN ISO 3691-4 för förarlösa system.
Standarder vi arbetar med
EN ISO 10218-1 och -2 för robotar och robotceller, EN ISO 12100 för riskbedömningen, EN ISO 13849-1 för säkerhetsfunktionernas Performance Level (nödstopp, grindövervakning, säkert reducerad hastighet, säkra zoner), EN ISO 13855 och EN ISO 13857 för skyddsanordningar och avstånd, EN ISO 14119 och EN ISO 14120 för förreglingar och skydd, EN ISO 3691-4 för förarlösa truckar och mobila robotar. Vi kontrollerar listan över harmoniserade standarder i varje projekt.
Exempel från våra projekt
- Palleteringsrobot med vakuumgripdon: överföring från transportbandet till kundens egna vagnar – gränssnitten mot befintlig utrustning definierade, cellen CE-bedömd som helhet.
- Robot på linjäraxel för separering av paket mellan två befintliga transportsträckor: riskbedömning, skyddskoncept med materialslussar, Performance Level-underlag.
- Mobil cobot som matar en bearbetningsmaskin: bedömning av samverkanstypen, avgränsning mot kundens maskin med egen CE-överensstämmelse.
- Robotsvetsceller: skydd av svetsceller med vridbord och operatörsplats – skyddsstängsel, ljusridå, bländskydd och utsug beaktade i säkerhetskonceptet.
- Robotceller för utbildning hos utbildningsinstitutioner och robottillverkare: genomförda flera gånger, inklusive utbyggnader under drift.
- Förnyad bedömning av befintliga robotceller i samband med ombyggnader.
Våra tjänster för robotapplikationer
Riskbedömning av robotcellen, säkerhetskoncept med fastställande av skyddsanordningar och driftsätt, Performance Level-beräkning enligt EN ISO 13849-1 för alla säkerhetsfunktioner, validering före idrifttagning inklusive kontroll av säkerhetsavstånden, teknisk dokumentation och CE-bedömning av överensstämmelse – som helhetspaket eller som projektstöd för din integratör. Robotapplikationer är dessutom ett eget tema i våra workshops.
Planerar du en anläggning, står du inför en ombyggnad eller saknar du bedömningen av överensstämmelse? Prata med oss – efter ett kort samtal säger vi vilken väg som är rätt för ditt projekt.